Датчик IMU/AHRS
Инерциальный модуль курсовертикали: ориентация в пространстве — крен, тангаж, курс — в реальном времени.
- 9 осей: акселерометр, гироскоп, магнитометр + барометр
- Выход ориентации: крен / тангаж / курс
- Частота обновления до 400 Гц
- Интерфейс UART (TTL)
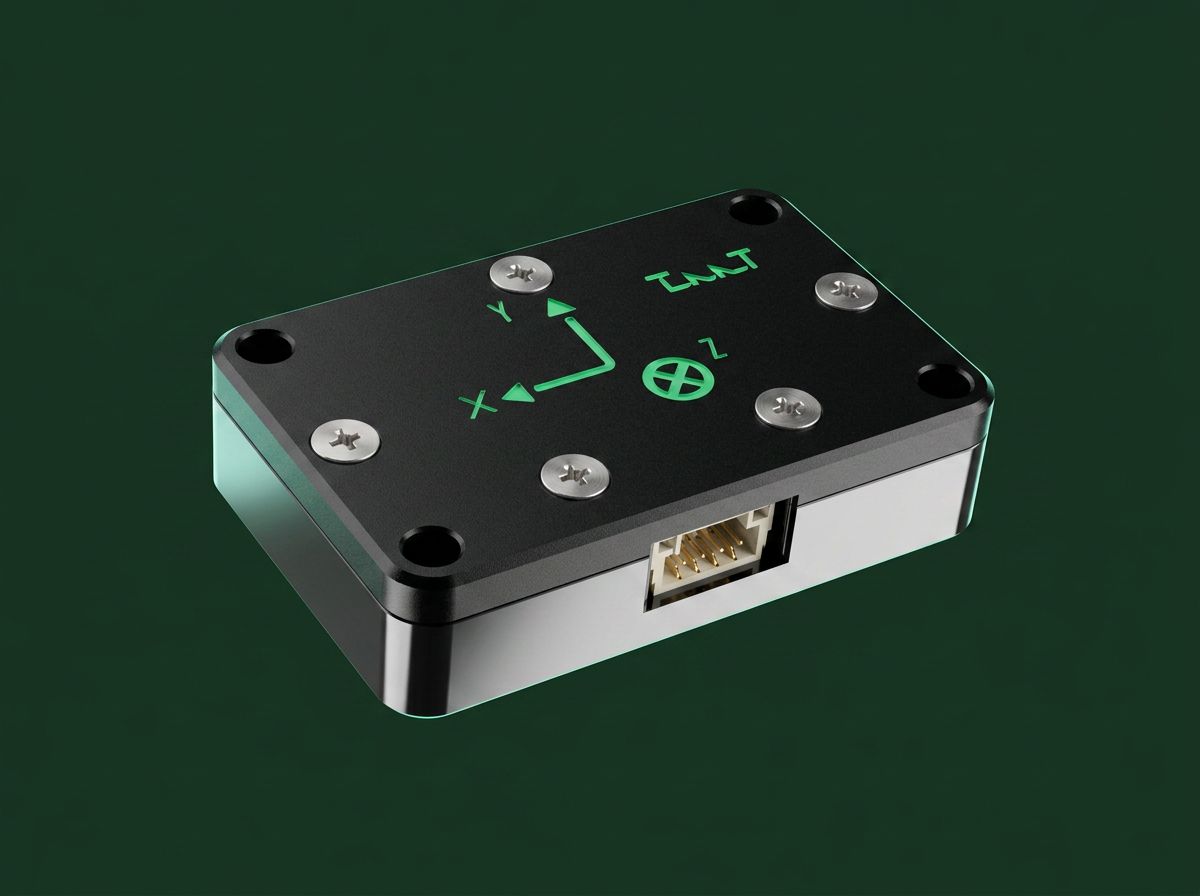
Датчик IMU/AHRS — инерциальный модуль курсовертикали (Attitude and Heading Reference System): определяет ориентацию объекта в пространстве — крен, тангаж и курс — в реальном времени, за счёт слияния данных акселерометра, гироскопа и магнитометра. Компактный корпус с маркировкой осей и разъёмом для интеграции в изделие.
Поддерживает протокол VectorNav — совместим с автопилотами ArduPilot и PX4.
Характеристики
| Параметр | Значение |
|---|---|
| Класс | VectorNav VN-100 |
| Сенсоры | Акселерометр ±16 g, гироскоп ±2000 °/с, магнитометр ±2.5 Гс, барометр |
| Выход | Крен / тангаж / курс, разрешение 0.001° |
| Точность (статика) | Тангаж/крен 0.5°, курс 2.0° RMS |
| Частота обновления | до 400 Гц |
| Интерфейсы | UART (TTL), до 460800 бод |
| Питание | 3.2–5.5 В |
| Габариты | 40 × 26 × 10 мм |
| Темп. диапазон | −50…+60 °C |
Применение
Автономный транспорт и робототехника, стабилизация платформ, навигация и инерциальные измерения там, где нужна точная ориентация в реальном времени.